

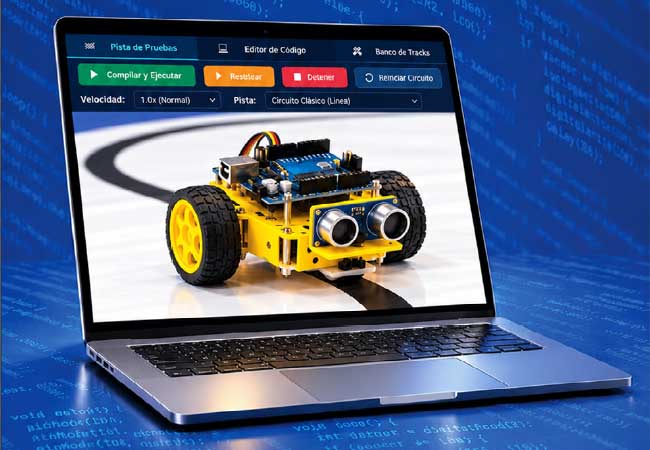
La robótica educativa puede practicarse en un navegador mientras se aprende cómo funciona el simulador por dentro. La publicación desarrolla un laboratorio virtual con PHP, JavaScript y bases de datos, donde el código de Arduino controla un robot, sus sensores y sus motores sobre pistas que el usuario puede modificar.
Autor: Claudio Peña
Una arquitectura web para guardar y compartir proyectos
El laboratorio se construye por módulos que separan la gestión de datos, la simulación, los escenarios y la ejecución del código. PHP administra los proyectos en el servidor, mientras que JavaScript realiza los cálculos y dibuja la escena mediante HTML5 Canvas. Esta distribución concentra el trabajo de simulación en la computadora de cada estudiante y reduce la carga del servidor.
Cada proyecto reúne el programa de Arduino, la configuración del robot y los datos de la pista. La persistencia admite MySQL y SQLite, con una alternativa de almacenamiento local en el navegador cuando falla la comunicación con el servidor. La exportación en formato JSON permite trasladar el trabajo entre instalaciones o compartirlo como una actividad de clase.
La construcción se apoya en tecnologías web habituales, sin motores gráficos ni dependencias pesadas. Para seguir el desarrollo conviene contar con nociones de PHP y JavaScript, aunque no se exige experiencia previa en robótica. El código se presenta junto con las razones de cada decisión, de modo que el lector pueda modificar sus componentes y ampliar sus funciones.
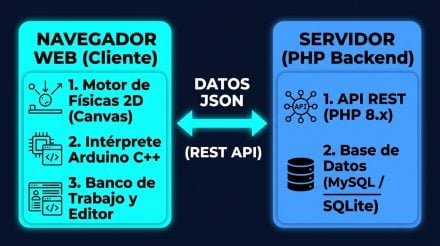
Arquitectura modular del Laboratorio Virtual de Robótica: el cliente procesa la física, el renderizado y la transpilación de Arduino C++ en el navegador, mientras que el backend PHP gestiona la persistencia y la portabilidad.
Cómo se convierten las señales en movimiento y percepción
El robot virtual utiliza tracción diferencial: dos ruedas motrices independientes determinan el avance y los giros. El modelo calcula la posición y la orientación a partir de sus velocidades y del tiempo transcurrido. Los estados de los pines y los valores de modulación de ancho de pulso gobiernan el sentido y la velocidad de los motores mediante una representación del controlador L298N.
La percepción también se construye con procedimientos explícitos. Los sensores infrarrojos consultan el color de la pista bajo su posición y calculan su luminancia para distinguir superficies claras y oscuras. El sensor ultrasónico proyecta rayos geométricos hacia los obstáculos y obtiene una distancia a partir de sus intersecciones.
La escena combina el movimiento, las colisiones, las lecturas de sensores y los indicadores de telemetría. Las pistas prediseñadas plantean dificultades progresivas de navegación y control. El editor permite dibujar recorridos, colocar obstáculos y cambiar la posición del robot, para estudiar cómo responde un mismo programa ante distintas condiciones.
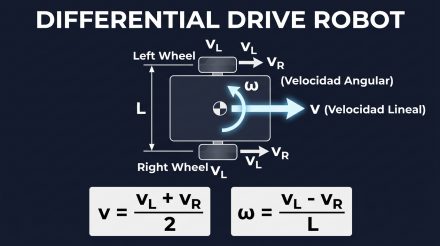
Diagrama del modelo cinemático diferencial: la combinación de las velocidades lineales de las ruedas izquierda (v_L) y derecha (v_R), separadas por una distancia L, determina la velocidad de avance v y la velocidad angular de rotación ω del chasis.
Programar Arduino y experimentar con el hardware virtual
La ejecución del código se resuelve mediante un transpilador que transforma las construcciones de Arduino C++ contempladas por el proyecto en JavaScript. Una capa de funciones emuladas conecta ese programa con los pines, los sensores y los motores virtuales. El sistema conserva la organización de Arduino: ejecuta setup() al iniciar y repite loop() durante la simulación.
Los retardos se coordinan con un reloj virtual y operaciones asíncronas, para que la espera del programa no detenga la animación ni la interfaz. El editor y el monitor serie permiten escribir instrucciones, detectar errores y observar datos durante las pruebas.
El banco de trabajo vincula las asignaciones de pines con la configuración del robot. Los programas incluidos recorren estrategias de seguimiento de línea, control proporcional-integral-derivativo, evasión de obstáculos y mini-sumo. Las actividades proponen modificar esos mecanismos y agregar funciones. En el aula, el recorrido pasa por comprender las conexiones, programar, experimentar en la arena y llevar luego el código al hardware físico para continuar las pruebas.
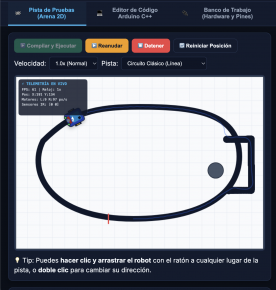
Disposición responsiva del Laboratorio Virtual: navegación por pestañas en la parte superior, barra de herramientas de ejecución y paneles laterales con accesos directos a los ejemplos educativos preconfigurados.
Encuentra la versión completa de la publicación en la que se basa este resumen, con todos los detalles técnicos en RedUSERS PREMIUM
También te puede interesar:
n8n + IA. AUTOMATIZA PROCESOS REALES
Buena parte del trabajo diario frente a la computadora consiste en tareas repetitivas que consumen tiempo y, tarde o temprano, terminan en error. Este ebook USERS propone resolverlas con n8n, una plataforma de automatización visual que permite armar flujos de trabajo sin programar y sumarles inteligencia artificial.
En cada ebook tratamos en profundidad el tema abordado. Nuestros EXPERTOS vuelcan todos sus conocimientos con el objetivo de brindar una experiencia de capacitación satisfactoria para nuestros lectores.
Lee todo lo que quieras, donde vayas, contenidos exclusivos por una mínima cuota mensual. Solo en RedUSERS PREMIUM: SUSCRIBETE!