

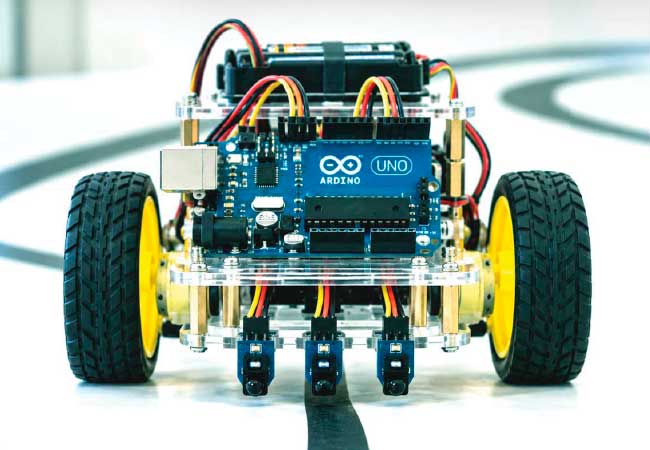
Dos proyectos de robots seguidores de línea sobre una placa Arduino Uno muestran hasta qué punto el software define el comportamiento de un vehículo autónomo.
Con el mismo hardware base, cambiar la lógica de control convierte lecturas ópticas simples en una navegación que pasa del zigzag a las curvas limpias.
Autor: Claudio Peña
La base común: hardware y tracción diferencial
Los dos proyectos comparten una plataforma mínima: una placa Arduino Uno, un driver de motores L298N y dos motores de corriente continua sobre un chasis liviano.
La dirección no viene de un volante, sino de la tracción diferencial, la misma idea del tanque. Al no haber ruedas directrices, el robot dobla variando la velocidad relativa de cada lado.
Si ambas ruedas giran igual, avanza recto; si una va más lento, traza una curva hacia ese lado. Todo el control se reduce a decidir qué velocidad recibe cada motor.
El L298N es el intermediario entre la lógica y la potencia. Un puente H (arreglo de llaves que invierte el sentido de la corriente) fija la dirección, mientras el PWM regula la velocidad.
El PWM (modulación de ancho de pulso) deja que un pin digital entregue una potencia intermedia: en vez de un voltaje fijo, conmuta muy rápido y varía el tiempo que pasa encendido en cada ciclo.
Un cuidado con la alimentación: la lógica y los motores suelen usar fuentes separadas, porque los picos de corriente pueden reiniciar la placa. La tierra común entre Arduino y driver no puede faltar.
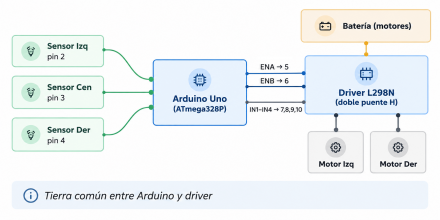
El driver L298N recibe las señales de dirección (IN1 a IN4) y las de velocidad PWM (ENA y ENB) desde el Arduino; los sensores infrarrojos ingresan por los pines digitales.
Dos sensores con memoria o tres sensores por estados
Con dos sensores, el robot maneja apenas dos bits: cada uno ve la línea o el fondo. La respuesta más cruda, prender o apagar cada motor, produce el cabeceo, una oscilación lateral que resta velocidad.
El primer proyecto lo suaviza por software. En lugar de frenar una rueda para doblar, deja la exterior rápida y la interior casi detenida, de modo que la curva sea un arco continuo.
También suma una variable de memoria, ultimoGiro, que recuerda hacia qué lado fue la última corrección. Ese dato salva la pista en las curvas cerradas.
Cuando la inercia deja los dos sensores sobre el fondo claro, el robot repite el último giro hasta reencontrar la línea, en vez de seguir derecho y salirse.
El segundo proyecto agrega un sensor central y mejora la calidad de la información: distingue una corrección suave de un giro cerrado según qué sensores ven la línea.
Cada combinación de lecturas pasa a ser un estado con su propia respuesta de velocidad. El esquema funciona como una máquina de estados simple, sin arrastrar información de las vueltas anteriores.
Una única función que entiende velocidades con signo reemplaza a las maniobras separadas. Como el control es más fino, tolera una velocidad base más alta, de 170 frente a los 140 del modelo anterior.
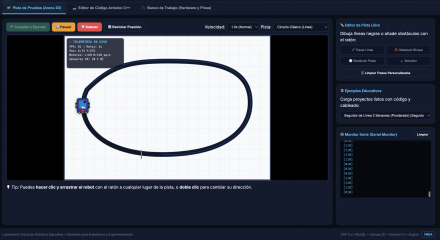
Cuando solo el sensor central ve la línea, el robot está alineado y avanza rápido. Si además se enciende un sensor lateral, aplica una corrección suave; si solo se enciende el lateral, ejecuta un giro cerrado. El caso sin ningún sensor sobre la línea ordena un avance lento de búsqueda en lugar de detener el robot. Cubrir esa combinación por defecto evita que una lectura ambigua, en un cruce o ante una marca del piso, frene el vehículo en seco.
Calibración, ajuste y el salto al control proporcional
Antes de que cualquiera de los dos programas funcione, los sensores tienen que estar calibrados. El TCRT5000 mide cuánta luz infrarroja se refleja, y un potenciómetro fija el umbral que separa la línea del fondo.
Los detalles físicos pesan tanto como el código. La altura del sensor cambia cuánta luz vuelve y la luz ambiente altera las lecturas, así que conviene calibrar en las condiciones reales de la pista.
Las velocidades son el otro punto de ajuste: una recta demasiado rápida hace que el robot llegue a la curva antes de poder corregir. La pausa del final del bucle fija cada cuánto vuelve a mirar los sensores, un equilibrio entre reaccionar tarde y ser sensible al ruido.
La tabla que compara ambos esquemas resume la diferencia práctica: el modelo de dos sensores rinde en curvas amplias, y el de tres tolera curvas cerradas y rectas más rápidas, porque separa el centro de la línea de sus bordes.
Ambos deciden entre unos pocos estados, con una corrección siempre igual sin importar el tamaño del desvío. El paso siguiente es el control proporcional, que gradúa la corrección según el error, y de ahí al PID, el estándar en competición.
Cualquiera de los dos proyectos, con los sensores bien calibrados, es una base sólida para dar ese salto.
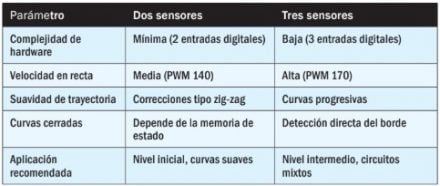
Comparación práctica entre los dos esquemas de control sobre el mismo hardware base.
Encuentra la versión completa de la publicación en la que se basa este resumen, con todos los detalles técnicos en RedUSERS PREMIUM
También te puede interesar:
ESCUELA DE ROBÓTICA: DEPURACIÓN DE CÓDIGO
En un proyecto robótico, que el programa compile es apenas el primer control. Arduino IDE verifica la forma del código, pero no sabe qué comportamiento buscábamos. Este Informe USERS explica cómo detectar y corregir los errores de lógica antes de que lleguen al robot y se confundan con fallas de montaje.
Lee todo lo que quieras, donde vayas, contenidos exclusivos por una mínima cuota mensual. Solo en RedUSERS PREMIUM: SUSCRIBETE!